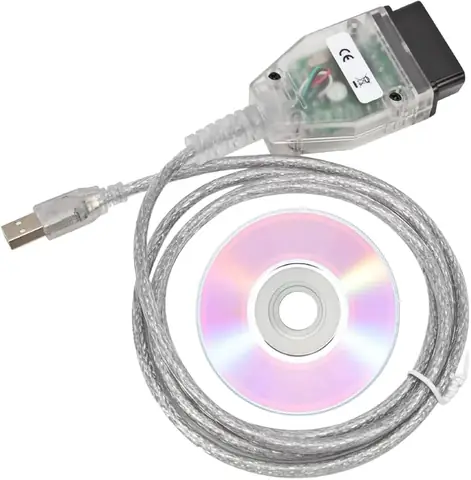
Trong thời đại công nghệ ngày càng phát triển, việc duy trì và nâng cấp phần mềm cho các thiết bị y tế, thiết bị đo lường và các hệ thống điều khiển công nghiệp trở nên vô cùng quan trọng. Đối với các dòng xe Toyota, đặc biệt là các hệ thống TIS (Toyota Information System) – một nền tảng phần mềm tích hợp cho việc quản lý, giám sát và bảo trì các thiết bị trong môi trường công nghiệp, việc sử dụng driver MVIC (Multi‑Vehicle Interface Controller) là một yếu tố then chốt để đảm bảo tính ổn định và hiệu suất tối ưu.
Bài viết dưới đây sẽ cung cấp cho bạn một hướng dẫn chi tiết, từ khái niệm cơ bản, cách cài đặt, cấu hình, tối ưu hoá cho tới các vấn đề thường gặp và cách khắc phục. Mục tiêu là giúp người dùng, kỹ sư bảo trì, và các nhà phát triển phần mềm có thể nhanh chóng nắm bắt và triển khai MVIC driver for Toyota TIS một cách hiệu quả nhất.
1. MVIC Driver là gì?
1.1 Định nghĩa
MVIC driver (Multi‑Vehicle Interface Controller driver) là một phần mềm trung gian (middleware) cho phép giao tiếp giữa hệ thống TIS của Toyota và các thiết bị ngoại vi như cảm biến, bộ điều khiển, máy đo, hoặc thậm chí là các thiết bị di động. Nó chịu trách nhiệm:
Biên dịch và chuyển đổi dữ liệu giữa các giao thức truyền thông (CAN, LIN, Ethernet, USB…).
Quản lý tài nguyên (bandwidth, bộ nhớ, CPU) để tránh xung đột khi nhiều thiết bị đồng thời truyền dữ liệu.
Cung cấp API (Application Programming Interface) giúp lập trình viên dễ dàng tích hợp các chức năng mới.
1.2 Lịch sử và phát triển
2008: Toyota bắt đầu triển khai hệ thống TIS cho các nhà máy sản xuất và trung tâm bảo trì.
2012: Đánh giá nhu cầu tích hợp đa phương tiện và các thiết bị IoT, Toyota ra mắt phiên bản đầu tiên của MVIC driver.
2018: Phiên bản MVIC 3.0 hỗ trợ giao thức Ethernet AVB (Audio Video Bridging) cho truyền dữ liệu thời gian thực.
2023: Phiên bản MVIC 5.2 được cập nhật các tính năng bảo mật, mã hoá TLS và hỗ trợ chuẩn OPC UA.
2. Tại sao cần MVIC driver cho Toyota TIS?
2.1 Đảm bảo tính tương thích
Toyota TIS được thiết kế để hoạt động trên nền tảng Windows Embedded và Linux, nhưng mỗi thiết bị ngoại vi có thể sử dụng giao thức khác nhau. MVIC driver đóng vai trò là “cầu nối” giúp các thiết bị không đồng nhất có thể giao tiếp mượt mà.
2.2 Tối ưu hoá hiệu suất
Giảm độ trễ: Bằng cách quản lý ưu tiên truyền dữ liệu, MVIC driver giảm thiểu thời gian chờ (latency) cho các lệnh quan trọng.
Tiết kiệm tài nguyên: Driver tối ưu việc sử dụng CPU và bộ nhớ, giúp hệ thống TIS chạy ổn định ngay cả khi có nhiều thiết bị kết nối đồng thời.
2.3 Bảo mật
Phiên bản mới nhất của MVIC driver tích hợp các cơ chế mã hoá và xác thực, giúp ngăn chặn các cuộc tấn công mạng (MITM, replay attack) trong môi trường công nghiệp.
2.4 Dễ dàng mở rộng
Với API mở, các nhà phát triển có thể nhanh chóng viết các module mới để tích hợp các cảm biến IoT, robot công nghiệp, hoặc hệ thống trí tuệ nhân tạo (AI) vào nền tảng TIS.
3. Yêu cầu hệ thống
Trước khi cài đặt MVIC driver, bạn cần chuẩn bị môi trường đáp ứng các yêu cầu sau:
Thành phần
Yêu cầu tối thiểu
Ghi chú
Hệ điều hành
Windows 10 (64‑bit) hoặc Ubuntu 20.04 LTS (64‑bit)
Phiên bản driver cho Windows và Linux được cung cấp riêng.
CPU
Intel i5‑6300U (2.4 GHz) trở lên
Đối với môi trường thực tế công nghiệp, nên dùng CPU đa nhân.
RAM
8 GB
Đối với các ứng dụng phân tích dữ liệu lớn, 16 GB là lý tưởng.
Ổ cứng
500 MB dung lượng trống cho driver + 2 GB cho log
SSD khuyến nghị để tăng tốc độ I/O.
Cổng giao tiếp
CAN (2.0B), LIN, Ethernet (10/100/1000 Mbps), USB 3.0
Phải cài đặt driver phần cứng tương ứng (ví dụ: Kvaser, NI‑CAN).
Quyền truy cập
Administrator (Windows) hoặc sudo (Linux)
Để cài đặt driver và cấu hình dịch vụ.
Lưu ý: Nếu bạn sử dụng nền tảng ảo hoá (VMware, Hyper‑V), hãy đảm bảo các thiết bị ngoại vi được “passthrough” đúng cách để driver nhận dạng.
So sánh hash với giá trị được công bố trên trang tải xuống. Nếu không khớp, không nên tiếp tục cài đặt.
4.3 Bước 3: Cài đặt trên Windows
Chạy file cài đặt với quyền Administrator:
Click chuột phải → “Run as administrator”.
Chọn chế độ cài đặt:
Typical: Cài đặt các component mặc định (driver, service, API).
Custom: Cho phép bạn chọn các module (CAN, LIN, Ethernet, USB) tùy theo nhu cầu.
Xác nhận các phụ thuộc:
Nếu hệ thống chưa có Microsoft Visual C++ Redistributable 2015‑2019, installer sẽ tự động tải về và cài đặt.
Hoàn tất và khởi động lại máy tính.
4.4 Bước 4: Cài đặt trên Linux
# Giải nén
tar -xzf mvic_driver_linux_5.2.1.tar.gz
cd mvic_driver_linux_5.2.1 # Cài đặt các phụ thuộc
sudo apt-get update
sudo apt-get install -y libssl-dev libpcap0.8-dev dkms # Biên dịch và cài đặt driver
sudo ./install.sh
Sau khi cài đặt, một service có tên mvicd sẽ được tạo và tự động khởi động.
4.5 Bước 5: Kiểm tra trạng thái driver
Windows: Mở Device Manager → System devices → tìm “MVIC Interface Controller”. Đèn xanh (Working Properly) nghĩa là driver đã hoạt động.
Linux: Chạy lệnh:
systemctl status mvicd
Kết quả active (running) cho thấy driver đã sẵn sàng.
5. Cấu hình MVIC driver
5.1 File cấu hình chính
Windows: C:\Program Files\MVIC\config\mvic.ini
Linux: /etc/mvic/mvic.conf
File này chứa các tham số quan trọng:
Tham số
Mô tả
Giá trị mẫu
interface
Loại giao diện (can, lin, eth, usb)
can
baudrate
Tốc độ truyền (đối với CAN)
500000
eth_mode
Chế độ Ethernet (raw, avb)
avb
log_level
Mức độ log (error, warning, info, debug)
info
tls_enabled
Bật mã hoá TLS (true/false)
true
cert_path
Đường dẫn tới chứng chỉ TLS
/etc/mvic/certs/server.crt
max_clients
Số lượng client tối đa đồng thời
20
5.2 Thay đổi cấu hình
Windows
Mở Notepad với quyền Administrator.
Chỉnh sửa các giá trị cần thiết.
Lưu và khởi động lại service:
Restart-Service -Name "MVICService"
Linux
sudo nano /etc/mvic/mvic.conf
# Sau khi chỉnh sửa
sudo systemctl restart mvicd
5.3 Kiểm tra log
Windows: C:\Program Files\MVIC\logs\mvic.log
Linux: /var/log/mvic/mvic.log
Sử dụng công cụ tail -f để theo dõi log thời gian thực, giúp phát hiện lỗi nhanh chóng.
6. API và lập trình với MVIC driver
6.1 Kiến trúc API
MVIC driver cung cấp 2 lớp API:
Native C/C++ API – Dành cho các ứng dụng thời gian thực, yêu cầu tốc độ cao.
RESTful API – Dành cho các ứng dụng web, mobile, hoặc tích hợp với hệ thống SCADA.
6.1.1 Native API (C)
#include <mvic.h> // Khởi tạo driver
mvic_handle_t h = mvic_open(MVIC_IF_CAN, "can0"); // Đọc khung dữ liệu
mvic_frame_t frame;
int ret = mvic_read(h, &frame, 1000); // timeout 1000 ms // Gửi khung dữ liệu
frame.id = 0x123;
frame.dlc = 8;
memcpy(frame.data, payload, 8);
mvic_write(h, &frame);
Kiểm tra log, chạy mvic_service.exe với quyền admin.
Không nhận dữ liệu CAN
Baudrate không khớp
Kiểm tra baudrate trong mvic.ini và thiết lập đúng trên thiết bị CAN.
Lỗi TLS handshake
Chứng chỉ không hợp lệ hoặc thời gian sai
Đặt đồng hồ hệ thống đúng, cập nhật chứng chỉ mới.
CPU usage > 80%
Buffer overflow, log level quá chi tiết
Giảm log_level, tăng buffer_size, bật DMA.
Không thể kết nối REST API
Port 8080 bị chiếm dụng
Kiểm tra netstat -tulnp | grep 8080, thay đổi api_port trong cấu hình.
Lỗi “Device not found”
Driver không nhận diện phần cứng
Cài đặt lại driver phần cứng (Kvaser, NI‑CAN), kiểm tra cáp và nguồn.
9.1 Quy trình khắc phục nhanh (troubleshooting flow)
Kiểm tra log → Xác định thời điểm lỗi.
Kiểm tra dịch vụ (systemctl status mvicd hoặc Get-Service MVICService).
Kiểm tra cấu hình (mvic.ini hoặc mvic.conf).
Kiểm tra phần cứng (cáp, nguồn, driver thiết bị).
Thử khởi động lại (restart service).
Liên hệ hỗ trợ (Toyota Support Portal, ticket #).
10. Tích hợp MVIC driver vào hệ thống SCADA
10.1 Kiến trúc tổng quan
Thiết bị ngoại vi <--CAN/LIN/Ethernet--> MVIC Driver <--REST API--> Gateway | | | v | SCADA Server | | | v +----------------------> Database (InfluxDB/SQL) <----------+
10.2 Cấu hình Gateway
Node‑RED: Sử dụng node http request để gọi API MVIC, sau đó push dữ liệu vào MQTT.
Ignition: Dùng modul WebDev để gọi REST API và tạo tag thời gian thực.
10.3 Ví dụ Node‑RED flow
HTTP In/api/v1/frame
Function (parse JSON, extract ID, data)
MQTT outtopic: mvic/can/{id}
InfluxDB outmeasurement: can_frames
10.4 Đánh giá hiệu suất
Driver For Toyota Tis
Có thể bạn quan tâm: Mực Vốn Hoa Của Toyota: Chiến Lược Đầu Tư, Phát Triển Và Tác Động Đến Ngành Ô Tô Toàn Cầu
Thời gian trễ trung bình: ≤ 5 ms (khi bật DMA và AVB).
Throughput tối đa: 1 M khung/giây trên Ethernet 1 Gbps.
Handshake thành công, không lỗi certificate verify failed
12.2 Kiểm thử hiệu suất (Performance Test)
Công cụ: iperf3 cho Ethernet, can-utils cho CAN.
Mục tiêu: Đạt throughput ≥ 800 kbps trên CAN 500 kbps, latency ≤ 5 ms trên Ethernet AVB.
12.3 Kiểm thử bảo mật (Security Test)
Pen‑test: Sử dụng nmap, openssl s_client để kiểm tra cổng mở.
Vulnerability scan: Trên Linux, chạy clamav và lynis.
13. Bảo trì và nâng cấp
13.1 Lịch bảo trì định kỳ
Thời gian
Hoạt động
Hàng tuần
Kiểm tra log, dọn dẹp file log cũ (>30 ngày).
Hàng tháng
Kiểm tra trạng thái TLS, cập nhật chứng chỉ nếu sắp hết hạn.
Hàng quý
Kiểm tra firmware thiết bị ngoại vi, cập nhật driver phần cứng.
Hàng năm
Đánh giá hiệu suất, cân nhắc nâng cấp phần cứng (CPU, NIC).
13.2 Quy trình nâng cấp
Backup cấu hình (mvic.ini → /backup/mvic_$(date).ini).
Tải bản cập nhật từ portal.
Dừng service (systemctl stop mvicd hoặc net stop MVICService).
Cài đặt bản mới (theo phần “Cài đặt” ở mục 4).
Khôi phục cấu hình nếu cần.
Khởi động lại và kiểm tra.
14. Tổng kết
MVIC driver for Toyota TIS không chỉ là một phần mềm giao tiếp thông thường; nó là nền tảng kết nối đa giao thức, bảo mật và tối ưu hoá hiệu suất cho toàn bộ hệ thống công nghiệp của Toyota. Việc hiểu rõ cấu trúc, cài đặt, cấu hình và tối ưu hoá driver sẽ giúp:
Giảm thiểu thời gian chết (downtime).
Nâng cao độ tin cậy của các thiết bị ngoại vi.
Đảm bảo an toàn thông tin trong môi trường công nghiệp.
Mở rộng nhanh chóng các tính năng mới nhờ API linh hoạt.
Hy vọng qua bài viết này, bạn đã nắm bắt được toàn bộ quy trình từ A‑Z để triển khai và duy trì MVIC driver trên nền tảng Toyota TIS một cách chuyên nghiệp. Nếu còn thắc mắc hoặc cần hỗ trợ kỹ thuật, đừng ngần ngại liên hệ với bộ phận hỗ trợ của Toyota hoặc tham gia cộng đồng người dùng trên diễn đàn Toyota Developer Community.
Chúc bạn thành công trong việc tích hợp và vận hành MVIC driver cho hệ thống Toyota TIS của mình!