
Hiểu các thuật ngữ tiếng Anh về xe ô tô không người lái là kỹ năng thiết yếu để theo dõi công nghệ, đọc tài liệu quốc tế và tham gia vào cuộc thảo luận chuyên sâu về tương lai di chuyển. Bài viết này sẽ cung cấp danh sách đầy đủ và giải thích chi tiết những từ khóa, thuật ngữ quan trọng nhất trong lĩnh vực xe tự hành, giúp bạn nắm vững nền tảng kiến thức để khai thác thêm các nguồn thông tin chuyên ngành.
Có thể bạn quan tâm: Hyundai Santa Fe: Đánh Giá Chi Tiết, Ưu Nhược Điểm Và Nên Mua Không?
Tổng quan về thuật ngữ xe tự lái
Xe ô tô không người lái, hay xe tự hành (autonomous vehicle – AV), là một lĩnh vực kỹ thuật phức tạp với hệ thống thuật ngữ riêng biệt, chủ yếu được phát triển và trao đổi bằng tiếng Anh. Các thuật ngữ này phản ánh các cấp độ tự động hóa, công nghệ cảm biến, thuật toán xử lý dữ liệu và tiêu chuẩn an toàn. Việc nắm vững chúng không chỉ giúp bạn đọc hiểu các bài báo khoa học, tài liệu kỹ thuật mà còn hỗ trợ trong việc đánh giá, lựa chọn xe có hỗ trợ lái xe tiên tiến (ADAS) trên thị trường. Dưới đây là các nhóm từ khóa chính bạn cần thành thạo.
Có thể bạn quan tâm: Honda Cr-v 5 Chỗ: Đánh Giá Toàn Diện Từ Thiết Kế Đến Trải Nghiệm
Các cấp độ tự lái theo SAE
Hiệp hội các kỹ sư ô tô (SAE International) đã thiết lập tiêu chuẩn phân cấp từ 0 đến 5, đây là thước đo toàn cầu về mức độ tự động hóa. Mỗi cấp độ định nghĩa rõ ràng vai trò của hệ thống và người lái.
Cấp độ 0 (Level 0 – No Automation): Không có tự động hóa. Xe hoàn toàn do người lái điều khiển mọi hoạt động lái xe, như tăng/giảm tốc, đánh lái và phát hiện môi trường. Các hệ thống như cảnh báo điểm mù hay cảnh báo lệch làn thuộc nhóm hỗ trợ an toàn, không được tính là tự động hóa.
Cấp độ 1 (Level 1 – Driver Assistance): Hỗ trợ lái xe. Hệ thống thực hiện một nhiệm vụ lái xe cụ thể (ví dụ: điều chỉnh tốc độ crui hoặc giữ làn đường) trong khi người lái thực hiện các nhiệm vụ còn lại. Hỗ trợ có thể kết hợp, nhưng không đồng thời. Ví dụ: hệ thống Adaptive Cruise Control (ACC) giúp duy trì khoảng cách an toàn với xe phía trước.
Cấp độ 2 (Level 2 – Partial Automation): Tự động hóa một phần. Hệ thống có thể điều khiển đồng thời cả tăng/giảm tốc và đánh lái trong một số điều kiện, nhưng người lái phải giám sát liên tục môi trường và sẵn sàng can thiệp ngay lập tức. Các hệ thống như Tesla Autopilot, GM Super Cruise thuộc nhóm này. Người lái vẫn là người lái chính.
Cấp độ 3 (Level 3 – Conditional Automation): Tự động hóa có điều kiện. Xe có thể tự lái hoàn toàn trong các điều kiện môi trường và địa lý được xác định trước (ví dụ: trên cao tốc đẹp trời). Khi hệ thống yêu cầu, nó sẽ gửi tín hiệu “takeover request” để người lái tiếp quản. Người lái có thể tham gia vào các hoạt động không liên quan đến lái xe (như xem phim) nhưng phải sẵn sàng phản hồi. Audi A8 (thế hệ trước) đã từng công bố Level 3.
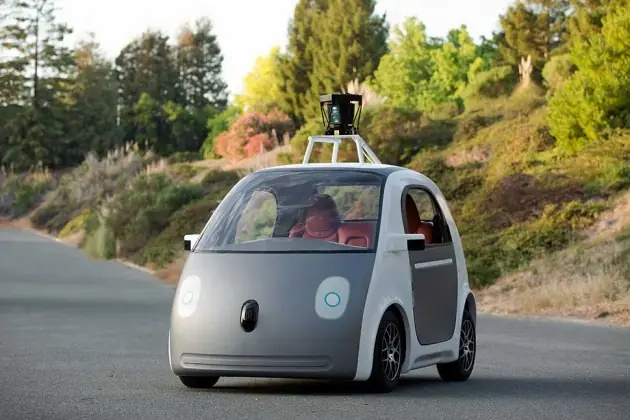
Cấp độ 4 (Level 4 – High Automation): Tự động hóa cao. Xe có thể thực hiện tất cả các nhiệm vụ lái xe trong một số vùng địa lý hoặc điều kiện nhất định (ODD – Operational Design Domain) mà không cần sự can thiệp của người lái. Nếu ra ngoài ODD, xe sẽ tự dừng an toàn. Các robotaxi như Waymo One hoạt động trong một số thành phố Mỹ là ví dụ của Level 4, thường không có vô-lăng hoặc phanh.
Cấp độ 5 (Level 5 – Full Automation): Tự động hóa hoàn toàn. Xe có khả năng lái xe mọi lúc, mọi nơi, trong mọi điều kiện môi trường mà một người lái con người có thể xử lý. Không cần ghế lái, vô-lăng hay phanh. Đây là mục tiêu cuối cùng, chưa được đạt được trên thương mại.
Có thể bạn quan tâm: Xe Ô Tô Gầm Thấp: Tổng Từ Ưu Điểm, Nhược Điểm Đến Top Mẫu Xe Bán Chạy
Công nghệ cảm biến và phần cứng chính
Các hệ thống cảm biến là “đôi mắt và tai” của xe tự lái, thu thập dữ liệu từ môi trường xung quanh. Hiểu thuật ngữ về chúng là nền tảng.
LiDAR (Light Detection and Ranging): Công nghệ sử dụng tia laser để đo khoảng cách và tạo bản đồ 3D chi tiết (point cloud) của môi trường. LiDAR hoạt động bằng cách phát ra các xung ánh sáng laser và đo thời gian phản xạ. Nó cung cấp độ chính xác cao về hình dạng và khoảng cách, nhưng có thể bị ảnh hưởng bởi thời tiết xấu (mưa, sương mù). Các hãng như Velodyne, Luminar là nhà cung cấp hàng đầu.
RADAR (Radio Detection and Ranging): Sử dụng sóng vô tuyến để phát hiện vật thể và đo vận tốc. RADAR hoạt động tốt trong điều kiện thời tiết xấu và có thể đo khoảng cách xa, nhưng độ phân giải thấp hơn LiDAR và camera. Thường được dùng cho hệ thống kiểm soát hành trình thích ứng (ACC) và cảnh báo điểm mù.
Camera (Vision Sensors): Giống như mắt người, camera thu nhận hình ảnh 2D và sử dụng thuật toán thị giác máy tính (computer vision) để nhận diện vật thể, làn đường, biển báo giao thông, đèn tín hiệu. Chúng cần ánh sáng tốt và có thể bị lóa. Hệ thống camera thường là một phần của ADAS.
Ultrasonic Sensor (Cảm biến siêu âm): Sử dụng sóng âm thanh để phát hiện vật thể ở cự ly gần (thường dưới 5 mét), thường dùng cho hệ thống cảnh báo khi lùi xe (parking sensors) và tự động đỗ xe.
GPS (Global Positioning System) và IMU (Inertial Measurement Unit): GPS cung cấp vị trí địa lý, trong khi IMU (gồm con quay hồi chuyển và gia tốc kế) đo chuyển động, hướng và gia tốc. Kết hợp chúng giúp xe xác định vị trí chính xác trong không gian, đặc biệt quan trọng cho xe tự lái khi di chuyển trong hầm hay khu vực không có tín hiệu GPS.
Sensor Fusion (Kết hợp cảm biến): Là quá trình tích hợp dữ liệu từ nhiều cảm biến (LiDAR, RADAR, camera, GPS, IMU) để tạo ra một mô hình môi trường toàn diện và chính xác hơn bất kỳ cảm biến đơn lẻ nào. Đây là công nghệ cốt lõi trong hệ thống tự lái.
Các thuật ngữ về phần mềm và xử lý dữ liệu
Phần mềm và thuật toán là “bộ não” của xe tự lái, xử lý lượng dữ liệu khổng lồ từ cảm biến để ra quyết định.
Artificial Intelligence (AI) và Machine Learning (ML): AI là lĩnh vực rộng về tạo ra máy móc có khả năng thực hiện các nhiệm vụ đòi hỏi trí thông minh. ML là một nhánh của AI, sử dụng các thuật toán để máy tính học hỏi từ dữ liệu mà không được lập trình rõ ràng. Trong xe tự lái, ML được dùng để nhận diện vật thể, dự đoán hành vi của người đi bộ và xe khác.
Deep Learning (DL): Là một loại ML sử dụng mạng neural nhân tạo với nhiều lớp (deep neural networks). DL đặc biệt mạnh trong xử lý hình ảnh (từ camera) và dữ liệu cảm biến, cho phép xe nhận diện chính xác hàng nghìn đối tượng trong thời gian thực.
Computer Vision (Thị giác máy tính): Lĩnh vực giúp máy tính “nhìn thấy” và hiểu hình ảnh. Trong xe tự lái, nó dùng để phát hiện làn đường, biển báo, đèn giao thông, người đi bộ và các xe khác. Các thuật toán như YOLO (You Only Look Once) được dùng để phát hiện đối tượng thời gian thực.
SLAM (Simultaneous Localization and Mapping): Kỹ thuật cho phép xe tự động xây dựng bản đồ môi trường xung quanh và xác định vị trí của chính nó trên bản đồ đó cùng một lúc. SLAM là cốt lõi cho khả năng định vị mà không phụ thuộc hoàn toàn vào GPS.
Path Planning (Lập kế hoạch đường đi): Thuật toán tính toán đường đi tối ưu và an toàn từ vị trí hiện tại đến đích, dựa trên bản đồ môi trường, vị trí các vật thể di động và quy tắc giao thông. Bao gồm các lớp như global planning (lập kế hoạch tổng thể) và local planning (lập kế hoạch tức thời để tránh vật cản).
Prediction (Dự đoán hành vi): Hệ thống dự đoán hành động sắp tới của các đối tượng di động xung quanh (xe khác, người đi bộ) để đưa ra quyết định lái xe an toàn. Sử dụng các mô hình xác suất và dữ liệu lịch sử.
Control (Điều khiển): Sau khi có đường đi, hệ thống điều khiển (như PID controller, model predictive control) điều chỉnh vô-lăng, ga và phanh để theo sát đường đi đã lập kế hoạch, đảm bảo di chuyển mượt mà và an toàn.
Hệ thống ADAS và các tính năng hỗ trợ lái xe
ADAS (Advanced Driver Assistance Systems) là các hệ thống hỗ trợ lái xe, là bước đệm trước khi đạt đến tự lái hoàn toàn. Chúng sử dụng các công nghệ cảm biến và xử lý tương tự.
ACC (Adaptive Cruise Control): Kiểm soát hành trình thích ứng. Không chỉ giữ tốc độ cố định như cruise control thông thường, ACC tự động điều chỉnh tốc độ để duy trì khoảng cách an toàn với xe phía trước.
Có thể bạn quan tâm: Hyundai I10 2026: Đánh Giá Chi Tiết Từ Chuyên Gia Về Dòng City Car Hàn Quốc
AEB (Autonomous Emergency Braking): Phanh khẩn cấp tự động. Hệ thống phát hiện va chạm sắp xảy ra và tự động đạp phanh để giảm thiểu mức độ va chạm hoặc tránh hoàn toàn.
LKA (Lane Keeping Assist) và LDW (Lane Departure Warning): LKA tự động điều chỉnh vô-lăng để giữ xe trong làn đường. LDW chỉ cảnh báo bằng âm thanh hoặc rung vô-lăng khi xe lệch làn.
TJA (Traffic Jam Assist): Hỗ trợ lái xe trong điều kiện tắc nghẽn, kết hợp ACC và LKA để giữ làn và đi theo xe phía trước ở tốc độ thấp.
BSM (Blind Spot Monitoring): Cảnh báo điểm mù. Cảm biến phát hiện xe trong khu vực mù của gương chiếu hông và cảnh báo người lái.
APA (Automated Parking Assist): Hỗ trợ đỗ xe tự động. Hệ thống tự động điều khiển vô-lăng (và đôi khi là ga/phanh) để đỗ xe vào chỗ trống.
Tiêu chuẩn an toàn và quy định
Việc phát triển và chấp thuận xe tự lái phải tuân thủ các tiêu chuẩn an toàn nghiêm ngặt.
ISO 26262: Tiêu chuẩn quốc tế về an toàn chức năng (functional safety) cho xe cơ giới. Nó định nghĩa các mức độ an toàn (ASIL – Automotive Safety Integrity Level) từ A đến D, với ASIL D là mức độ nghiêm ngặt nhất cho các hệ thống có rủi ro cao như phanh tự động.
ASIL (Automotive Safety Integrity Level): Mức độ độ tin cậy và độ an toàn yêu cầu cho một hệ thống. ASIL A thấp nhất, ASIL D cao nhất. Các hệ thống như phanh, lái thường cần ASIL D.
Fail-safe (Thất bại an toàn): Nguyên tắc thiết kế hệ thống sao cho khi xảy ra lỗi, hệ thống sẽ chuyển sang trạng thái an toàn (ví dụ: dừng xe lại một cách an toàn) thay vì gây nguy hiểm.
Redundancy (Dự phòng): Việc lắp đặt các thành phần hoặc hệ thống dự phòng để đảm bảo hoạt động ngay cả khi một hệ thống chính bị lỗi. Ví dụ: hai bộ cảm biến phanh, hai máy tính điều khiển.
UNECE Regulations: Các quy định của Ủy ban Kinh tế và Xã hội châu Âu (UN Economic Commission for Europe) về việc chấp thuận loại xe, bao gồm cả các yêu cầu đối với hệ thống tự lái. Các quy định như UNECE R157 về hệ thống tự lái trên cao tốc đang được nhiều nước áp dụng.
NHTSA (National Highway Traffic Safety Administration): Cơ quan an toàn giao thông đường bộ quốc gia Hoa Kỳ. Họ đưa ra các hướng dẫn và tiêu chuẩn an toàn cho xe tự lái, đồng thời điều tra các vụ tai nạn liên quan.
Thuật ngữ về thử nghiệm và đánh giá
Thử nghiệm là bước không thể thiếu để đảm bảo xe tự lái an toàn trước khi phổ biến.
Disengagement (Ngắt kết nối): Sự kiện khi hệ thống tự lái dừng hoạt động và yêu cầu người lái tiếp quản. Tỷ lệ disengagement trên số dặm lái thử nghiệm (disengagements per mile) là một chỉ số quan trọng để đánh giá độ tin cậy của hệ thống.
Virtual Testing (Thử nghiệm ảo): Sử dụng mô phỏng máy tính để kiểm tra hành vi của xe tự lái trong hàng tỷ tình huống, bao gồm cả các tình huống hiếm và nguy hiểm mà thử nghiệm thực tế khó có thể thực hiện được.
Test Track (Đường thử nghiệm): Khu vực được kiểm soát, thường là cơ sở riêng của các công ty hoặc đại học, nơi xe tự lái được thử nghiệm trong điều kiện an toàn trước khi ra đường thực tế.
Real-world Testing (Thử nghiệm thực tế): Lái xe thử nghiệm trên đường công cộng trong các điều kiện giao thông thực tế. Đây là bước quan trọng để đánh giá khả năng tương tác với người lái thật, vật cản không lường trước và các yếu tố môi trường.
Edge Cases (Tình huống biên): Những tình huống hiếm gặp, không lường trước hoặc khó xử lý, như vật thể lạ trên đường, thời tiết cực đoan, hành vi bất thường của người đi bộ. Xử lý edge cases là thách thức lớn đối với các hệ thống tự lái.
Thuật ngữ về mô hình kinh doanh và ứng dụng
Xe tự lái không chỉ là công nghệ mà còn tạo ra các mô hình kinh doanh mới.
Mobility-as-a-Service (MaaS): Mô hình cung cấp dịch vụ di chuyển như một dịch vụ, tích hợp nhiều hình thức (xe tự lái, xe taxi, xe buýt) vào một nền tảng số. Xe tự lái là thành phần then chốt của MaaS.
Robotaxi: Dịch vụ taxi hoạt động hoàn toàn tự động, không có tài xế. Các công ty như Waymo, Cruise đang vận hành robotaxi ở một số thành phố.
Autonomous Delivery (Giao hàng tự động): Xe tự lái được dùng để vận chuyển hàng hóa, từ thực phẩm đến bưu kiện, với mục tiêu giảm chi phí và tăng hiệu quả.
Geofencing (Rào cản địa lý): Tạo một vùng địa lý ảo trên bản đồ số. Xe tự lái có thể được lập trình chỉ hoạt động trong một khu vực geofenced nhất định (ví dụ: khuôn viên đại học, khu công nghiệp), nơi môi trường được kiểm soát và dựng sẵn bản đồ chi tiết.
V2X (Vehicle-to-Everything): Truyền thông giữa xe với mọi thứ (Vehicle-to-Vehicle – V2V, Vehicle-to-Infrastructure – V2I, Vehicle-to-Pedestrian – V2P, Vehicle-to-Network – V2N). V2X cho phép xe trao đổi dữ liệu với các xe khác, cơ sở hạ tầng (đèn giao thông), người đi bộ và mạng lưới để có thông tin tầm nhìn mở rộng, nâng cao an toàn và hiệu quả giao thông.
Các thuật ngữ phổ biến khác
Autonomous Vehicle (AV): Từ tổng quát chỉ xe tự lái.
Self-driving Car: Cách nói phổ thông, thường dùng cho xe tự lái cấp độ 3-5.
Driverless Car: Thường chỉ xe hoàn toàn không có ghế lái (Level 4/5).
ADAS (Advanced Driver Assistance Systems): Các hệ thống hỗ trợ lái xe tiên tiến.
Fully Autonomous: Hoàn toàn tự động (Level 4/5).
Semi-autonomous: Bán tự động (Level 2/3).
Lidar vs. Laser: Lidar là công nghệ, laser là thành phần phát xạ trong lidar.
Point Cloud: Đám mây điểm, dữ liệu 3D từ lidar.
Object Detection: Phát hiện đối tượng.
Object Classification: Phân loại đối tượng (xe, người, xe đạp).
Object Tracking: Theo dõi đối tượng qua thời gian.
Trajectory Prediction: Dự đoán quỹ đạo.
Motion Planning: Lập kế hoạch chuyển động.
Control System: Hệ thống điều khiển.
Steer-by-Wire: Điều khiển vô-lăng bằng dây điện tử, không có kết nối cơ học trực tiếp.
Brake-by-Wire: Phanh bằng dây điện tử.
Redundant Systems: Các hệ thống dự phòng.
Functional Safety: An toàn chức năng.
Safety-critical System: Hệ thống quan trọng đến an toàn.
Fail-operational: Hoạt động ngay cả khi có lỗi (khác với fail-safe).
Fallback: Chế độ dự phòng, khi hệ thống chính không hoạt động.
Operational Design Domain (ODD): Miền thiết kế hoạt động, là các điều kiện môi trường, địa lý mà hệ thống tự lái được thiết kế để hoạt động.
Takeover Request: Yêu cầu người lái tiếp quản.
Driver Monitoring System (DMS): Hệ thống giám sát người lái, đảm bảo họ tỉnh táo và sẵn sàng can thiệp khi cần.
Kết luận
Việc làm chủ các từ khóa và thuật ngữ tiếng Anh về xe ô tô không người lái mở ra cánh cửa đến thế giới tri thức chuyên sâu về công nghệ tự động hóa. Từ các cấp độ SAE, công nghệ cảm biến như LiDAR, RADAR, đến các thuật ngữ phần mềm như SLAM, sensor fusion và tiêu chuẩn an toàn như ISO 26262, mỗi thuật ngữ đều đóng một vai trò quan trọng trong việc hiểu biết toàn diện về lĩnh vực này. Kiến thức này không chỉ hữu ích cho kỹ sư, nhà nghiên cứu mà còn cho bất kỳ người đam mê xe hơi nào muốn theo kịp xu hướng công nghệ tương lai. Thị trường xe tự lái đang phát triển nhanh chóng, và những thuật ngữ này sẽ ngày càng phổ biến trong các bài viết kỹ thuật, báo cáo thử nghiệm và thậm chí là tài liệu hướng dẫn sử dụng xe trong tương lai.