OBD2 (On‑Board Diagnostics version 2) là chuẩn giao tiếp được áp dụng rộng rãi trên hầu hết các dòng xe hơi hiện nay, bao gồm cả các mẫu xe của Toyota. Với khả năng đọc lỗi, xem dữ liệu thời gian thực và thực hiện các chức năng chẩn đoán, OBD2 đã trở thành công cụ không thể thiếu đối với các kỹ thuật viên, người đam mê sửa chữa và cả những người lái xe muốn tự mình giám sát tình trạng xe.
Trong bài viết này, chúng ta sẽ tập trung vào Toyota OBD2 pinout – tức là sơ đồ các chân cắm (pin) trên cổng OBD2 của các xe Toyota, cách nhận dạng, chức năng từng chân, và cách sử dụng chúng cho các ứng dụng thực tế như lập trình thiết bị, đo điện áp pin, hoặc thực hiện các lệnh tùy chỉnh. Bài viết sẽ được chia thành các phần sau:
Tổng quan về chuẩn OBD2 và sự khác biệt giữa các chuẩn pinout.
Sơ đồ pinout OBD2 chuẩn cho Toyota (các mẫu xe phổ biến).
Phân tích chi tiết từng chân: chức năng, điện áp, mức tín hiệu.
Hướng dẫn kiểm tra và đo đạc thực tế bằng đồng hồ vạn năng và máy quét OBD2.
Ứng dụng thực tiễn: lập trình Arduino/ESP32 để đọc dữ liệu, tạo bộ đo pin, hoặc thực hiện “custom PID”.
Những lỗi thường gặp và cách khắc phục khi làm việc với pinout OBD2.
Kết luận và lời khuyên cho người mới bắt đầu.
Có thể bạn quan tâm: Toyota Nhập Khẩu: Cơ Hội, Thách Thức Và Chiến Lược Thành Công
1. Tổng quan về chuẩn OBD2 và các loại pinout
1.1. OBD2 là gì?
OBD2 là hệ thống chẩn đoán trên xe ô tô, được chuẩn hoá từ năm 1996 (Mỹ) và 2001 (Châu Âu). Nó cho phép truy cập vào các module điều khiển (ECU) qua một cổng chuẩn 16 chân, cung cấp:
Live data: Các thông số thời gian thực như vòng tua máy, tốc độ, nhiệt độ, áp suất nhiên liệu…
Mode $01‑$0A: Các chế độ chuẩn để đọc dữ liệu hoặc thực hiện các lệnh.
1.2. Các chuẩn pinout OBD2
Mặc dù chuẩn OBD2 quy định 16 chân, nhưng cách bố trí các chân và giao thức truyền thông lại có 5 loại chính:
Loại
Giao thức
Các mẫu xe thường dùng
SAE J1850 PWM
41.6 kbps PWM
Ford (1996‑2001), Mazda (1996‑2001)
SAE J1850 VPW
10.4 kbps VPW
GM (1996‑2001)
ISO 9141‑2
10.4 kbps
Toyota, Nissan (1996‑2004)
ISO 14230‑4 (K‑Line)
10.4 kbps (K‑Line)
Hyundai, Kia, Subaru (1996‑2004)
ISO 15765‑4 (CAN)
500 kbps (High‑speed) hoặc 125 kbps (Low‑speed)
Hầu hết các xe từ 2008 trở lên (Toyota, Honda, BMW…)
Toyota chủ yếu sử dụng ISO 9141‑2 cho các mẫu xe cũ (1996‑2004) và CAN cho các mẫu mới (2008‑nay). Vì vậy, việc hiểu pinout cho hai giao thức này là rất quan trọng.
1.3. Tại sao pinout lại quan trọng?
Kết nối đúng: Đảm bảo thiết bị đọc (scanner, Arduino…) được nối đúng chân, tránh hỏng thiết bị hoặc xe.
Tùy chỉnh giao tiếp: Khi muốn viết phần mềm riêng, cần biết chân nào là TX, RX, GND, Vbat…
Đo điện áp pin: Một số người dùng muốn kiểm tra điện áp pin trực tiếp qua cổng OBD2 (chân 16).
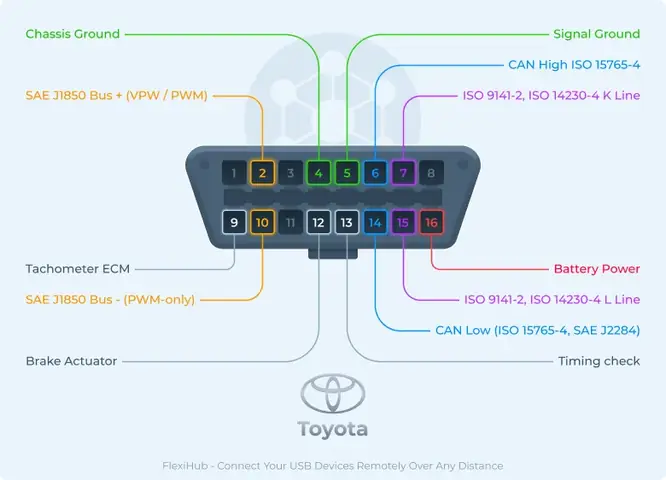
2. Sơ đồ pinout OBD2 chuẩn cho Toyota
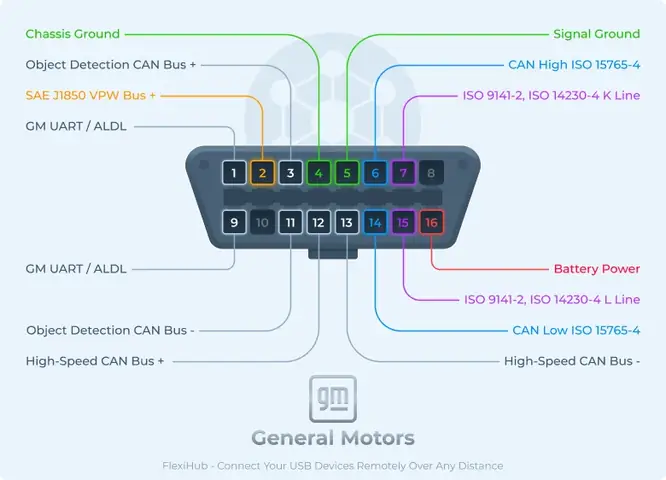
Dưới đây là bảng mô tả các chân 1‑16 trên cổng OBD2 của xe Toyota, bao gồm cả các mẫu sử dụng ISO 9141‑2 và CAN. Bảng này áp dụng cho hầu hết các mẫu từ Corolla, Camry, Prius, RAV4, đến Land Cruiser.
Chân
Tên
Mô tả
Điện áp / Tín hiệu
Giao thức (các mẫu)
1
Không kết nối (NC)
Thường không dùng
—
—
2
J1850 Bus+
Dành cho J1850 PWM/VPW
0‑5V (điều chế)
Không dùng trên Toyota
3
CAN High (CAN‑H)
Dây CAN cao
2.5‑5V (điều chế)
CAN (2008‑+)
4
Chân GND
Đất
0V
Tất cả
5
CAN Low (CAN‑L)
Dây CAN thấp
2.5‑0V (điều chế)
CAN (2008‑+)
6
Không kết nối (NC)
—
—
—
7
K‑Line
Dòng dữ liệu ISO 9141‑2 / K‑Line
0‑5V (TTL)
ISO 9141‑2 (1996‑2004)
8
Không kết nối (NC)
—
—
—
9
Không kết nối (NC)
—
—
—
10
Không kết nối (NC)
—
—
—
11
Không kết nối (NC)
—
—
—
12
Không kết nối (NC)
—
—
—
13
Không kết nối (NC)
—
—
—
14
Không kết nối (NC)
—
—
—
15
L‑Line (ISO 9141‑2)
Dòng bật nguồn (5V) khi ECU bật
12V (khi ignition ON)
ISO 9141‑2 (đôi khi dùng)
16
Battery (+12V)
Nguồn pin xe
12‑14V (điện áp pin)
Tất cả
Lưu ý: Một số mẫu Toyota có thể không nối chân 15 (L‑Line) hoặc nối nó tới GND tùy vào năm sản xuất. Khi làm việc với các mẫu cũ, luôn kiểm tra thực tế bằng đồng hồ.
Toyota Obd2 Pinout
Có thể bạn quan tâm: Toyota Nội Thất: Đánh Giá Toàn Diện Về Thiết Kế, Chất Lượng Và Độ Bền
3. Phân tích chi tiết từng chân
3.1. Chân 4 – Ground (GND)
Đây là chân đất chung cho toàn bộ hệ thống OBD2.
Khi đo điện áp, luôn nối âm của đồng hồ vào chân 4.
Độ trở kháng thường < 10 Ω, nên nếu đo điện áp pin (chân 16) và thấy giá trị không ổn định, có thể do kết nối GND yếu.
3.2. Chân 16 – Battery (+12V)
Cung cấp nguồn 12‑14 V (tùy vào trạng thái pin).
Thường dùng để cấp nguồn cho các thiết bị OBD2 không có nguồn riêng (ví dụ: dongle Bluetooth, OBD‑II scanner).
Khi dùng Arduino/ESP32, có thể lấy nguồn 5V qua bộ step‑down (buck converter) từ chân 16, nhưng cần điện áp ổn định và các bảo vệ ngắn mạch.
3.3. Chân 7 – K‑Line (ISO 9141‑2)
Được sử dụng cho giao thức ISO 9141‑2 và K‑Line.
Khi ignition ON, ECU sẽ pull‑up lên 12 V qua một điện trở (≈ 1 kΩ). Khi giao tiếp, tín hiệu sẽ được điều chế trong khoảng 0‑5 V.
Để giao tiếp Arduino, cần điện trở kéo lên 5 V (10 kΩ) và các resistor bảo vệ (1 kΩ) để tránh quá áp.
3.4. Chân 15 – L‑Line (5 V bật)
Khi ignition ON, chân này sẽ nhận 5 V (điện áp bật) và được dùng để “wake up” ECU trong một số mẫu.
Không phải tất cả mẫu Toyota đều có chân 15, nhưng nếu có, nó sẽ đồng bộ với chân 7 (K‑Line).
Khi dùng thiết bị chẩn đoán, nếu không có 5 V trên chân 15, một số scanner có thể không khởi động giao tiếp.
3.5. Chân 3 & 5 – CAN‑H và CAN‑L
Đối với các mẫu Toyota từ 2008 trở lên (Camry, Corolla, Prius, RAV4, Land Cruiser), giao thức CAN là chuẩn duy nhất.
CAN‑H (chân 3) và CAN‑L (chân 5) tạo thành một cặp differential, cho phép truyền dữ liệu ở tốc độ 500 kbps (high‑speed).
Khi đo điện áp, ta sẽ thấy CAN‑H ≈ 2.5‑3.5 V và CAN‑L ≈ 1.5‑2.5 V trong trạng thái nghỉ. Khi có dữ liệu, hai chân sẽ dao động ngược nhau (độ chênh lệch ~ 2 V).
Để kết nối với Arduino, cần transceiver CAN (MCP2551, TJA1050…) để chuyển đổi mức TTL sang differential.
3.6. Chân 2 – J1850 Bus+
Không được sử dụng trên Toyota, nhưng nếu bạn thử kết nối một thiết bị J1850 (đối với Ford/GM), chân này sẽ mang tín hiệu 0‑5 V.
3.7. Các chân không kết nối (NC)
Các chân 1,6,8‑14 thường không được dùng. Tuy nhiên, một số nhà sản xuất có thể sử dụng chúng cho các tính năng tùy chỉnh (ví dụ: chế độ “OEM” hay “diagnostic test”). Khi làm việc với xe cụ thể, luôn đọc schematic hoặc sử dụng oscilloscope để xác nhận.
4. Kiểm tra và đo đạc thực tế
4.1. Dụng cụ cần chuẩn bị
Dụng cụ
Mô tả
Đồng hồ vạn năng (multimeter)
Đo điện áp, điện trở, kiểm tra continuity
Oscilloscope (tùy chọn)
Kiểm tra tín hiệu CAN/K‑Line
Cáp OBD2 chuẩn
Đầu cắm 16‑pin
Đầu dò “Alligator clips”
Kết nối nhanh
Bộ chuyển đổi CAN‑TTL (MCP2551 + 5 V)
Khi làm việc với Arduino/ESP32
Pin 12 V (nếu cần nguồn phụ)
Đảm bảo không phụ thuộc vào pin xe khi xe tắt
4.2. Kiểm tra điện áp pin (chân 16)
Bật chìa xe (IGNITION ON).
Đặt đầu đo âm vào chân 4 (GND) và đầu đo dương vào chân 16.
Đọc giá trị: thường 12.6 V khi pin đầy, ≈13.6‑14.4 V khi máy chạy (alternator đang sạc).
Nếu giá trị < 11 V, có thể pin yếu hoặc có vấn đề trong hệ thống sạc.
4.3. Kiểm tra K‑Line (chân 7)
Toyota Obd2 Pinout
Có thể bạn quan tâm: Toyota North Carolina – Địa Điểm Tin Cậy Cho Người Yêu Xe Toyota Tại Bắc Carolina
Đặt đầu đo dương vào chân 7, đầu âm vào chân 4.
Khi ignition ON, đồng hồ sẽ hiển thị khoảng 5 V (pull‑up).
Khi ECU “wake up” (sau một vài giây), điện áp sẽ giảm xuống ≈0‑0.5 V khi không có giao tiếp.
Sử dụng oscilloscope để xem dạng sóng PWM (khoảng 10‑20 kHz) khi có dữ liệu.
4.4. Kiểm tra CAN (chân 3 & 5)
Đặt đầu đo dương vào CAN‑H (chân 3), đầu âm vào CAN‑L (chân 5).
Khi ignition OFF, điện áp thường ≈0 V (cả hai đều ở mức 0).
Khi ignition ON, điện áp sẽ dao động ≈2 V (độ chênh lệch).
Dùng oscilloscope để quan sát dạng sóng “recessive” (cả hai gần 2.5 V) và “dominant” (CAN‑H cao, CAN‑L thấp).
4.5. Kiểm tra chân 15 (L‑Line)
Đo điện áp giữa chân 15 và GND. Nếu có ≈5 V, chân này hoạt động. Nếu 0 V, có thể không được sử dụng trong mẫu xe.
5. Ứng dụng thực tiễn: Lập trình Arduino/ESP32 để đọc dữ liệu OBD2
Pin 7 → qua resistor 1 kΩ → Arduino pin 2 (RX), pull‑up 10 kΩ tới 5 V
Nguồn phụ (nếu cần)
Vin (12 V) → buck converter → 5 V cho ESP32
5.2. Thư viện phần mềm
Arduino-CAN (đối với MCP2515) hoặc ESP32 CAN Driver (tích hợp hardware CAN).
OBD2 library (ví dụ: OBD2.cpp từ Github) cho giao thức ISO 9141‑2.
ELM327 emulator (nếu muốn mô phỏng một scanner).
5.3. Ví dụ: Đọc tốc độ xe (PID 0x0D) qua CAN
#include <CAN.h> void setup() { Serial.begin(115200); while (!Serial); if (!CAN.begin(500E3)) { // 500 kbps cho CAN High‑speed Serial.println("Loi khoi tao CAN"); while (1); } Serial.println("CAN khoi dong thanh cong");
} void loop() { // Gửi yêu cầu PID 0x0D (Vehicle Speed) uint8_t request8 = {0x02, 0x01, 0x0D, 0x00, 0x00, 0x00, 0x00, 0x00}; CAN.beginPacket(0x7DF); // 0x7DF = Broadcast ID CAN.write(request, 8); CAN.endPacket(); // Nhận phản hồi int packetSize = CAN.parsePacket(); if (packetSize) { uint8_t data8; int i = 0; while (CAN.available()) { datai++ = CAN.read(); } // Kiểm tra PID trả về (0x41 0x0D) if (data1 == 0x41 && data2 == 0x0D) { uint8_t speed = data3; // km/h Serial.print("Toc do: "); Serial.print(speed); Serial.println(" km/h"); } } delay(1000);
}
5.4. Đọc pin voltage thông qua PID 0x42 (Battery Voltage)
Nhiều ECU Toyota cung cấp PID 0x42 (Battery Voltage). Dữ liệu trả về là 2 byte: A0.001V.
Cách đọc tương tự như trên, chỉ thay đổi PID thành 0x42.
5.5. Tự tạo “Custom PID” (đọc dữ liệu OEM)
Toyota có các PID OEM không công khai (ví dụ: nhiệt độ nhiên liệu, áp suất turbo).
Để truy cập, cần tài liệu service hoặc sử dụng công cụ chuyên nghiệp để sniff traffic, sau đó sao chép PID.
Khi có PID, chỉ cần thay đổi byte 3 trong gói yêu cầu (ví dụ: 0x01 0xXX).
6. Những lỗi thường gặp và cách khắc phục
Lỗi
Nguyên nhân
Cách khắc phục
Không nhận dữ liệu khi dùng OBD2 scanner
Chân 7 không có điện áp (K‑Line), hoặc không có CAN‑H/L (các chân 3/5 không kết nối)
Kiểm tra lại kết nối GND, bật ignition, dùng multimeter đo điện áp.
Đọc lỗi “ISO 9141‑2 – No response”
Pin 12 V (chân 16) yếu, hoặc L‑Line không có 5 V
Đảm bảo pin xe đầy, kiểm tra chân 15. Nếu cần, cung cấp nguồn 5 V tạm thời.
CAN bus “bus off”
Nhiệt độ cao, resistor termination không đúng (120 Ω giữa CAN‑H và CAN‑L)
Kiểm tra termination resistor trên xe (thường có 120 Ω ở đầu và cuối bus).
Arduino bị hỏng khi kết nối trực tiếp vào K‑Line
Độ điện áp >5 V (từ ECU 12 V)
Dùng voltage divider (2 kΩ + 1 kΩ) hoặc optocoupler để giảm điện áp.
Đọc sai giá trị pin (hiển thị 0V)
Đo sai chân (chân 16 vs chân 4) hoặc GND không chắc
Đảm bảo dùng cáp đúng, kiểm tra continuity giữa chân 4 và khung xe.
Không thể “wake up” ECU qua L‑Line
Chân 15 không có điện áp (mẫu xe không hỗ trợ)
Bỏ qua L‑Line, sử dụng K‑Line hoặc CAN để khởi động.
7. Kết luận và lời khuyên
Hiểu rõ pinout là nền tảng để làm việc an toàn và hiệu quả với OBD2 của Toyota.
Xác định giao thức (ISO 9141‑2 vs CAN) dựa vào năm sản xuất và mẫu xe; điều này quyết định bạn sẽ dùng chân nào.
Khi đo điện áp hoặc kết nối phần cứng, luôn luôn đặt GND (chân 4) làm điểm tham chiếu và tránh ngắn mạch.
Đối với dự án DIY, khuyến nghị sử dụng transceiver CAN (MCP2551/TJA1050) cho các mẫu mới và mạch bảo vệ cho K‑Line trên các mẫu cũ.
Kiểm tra lại bằng đồng hồ và oscilloscope trước khi tải phần mềm lên vi điều khiển; một lỗi nhỏ có thể gây hỏng cả bộ điều khiển ECU.
Cuối cùng, nếu bạn mới bắt đầu, hãy bắt đầu với một scanner OBD2 thương mại để làm quen với các mã lỗi và dữ liệu, sau đó mới tiến tới tự lập trình và tạo các thiết bị tùy chỉnh.
Hy vọng bài viết này đã cung cấp cho bạn một cẩm nang toàn diện về Toyota OBD2 pinout, từ kiến thức cơ bản, cách đo đạc, đến các ứng dụng thực tiễn và giải quyết vấn đề. Chúc bạn thành công trong các dự án chẩn đoán và sáng tạo với xe Toyota của mình!